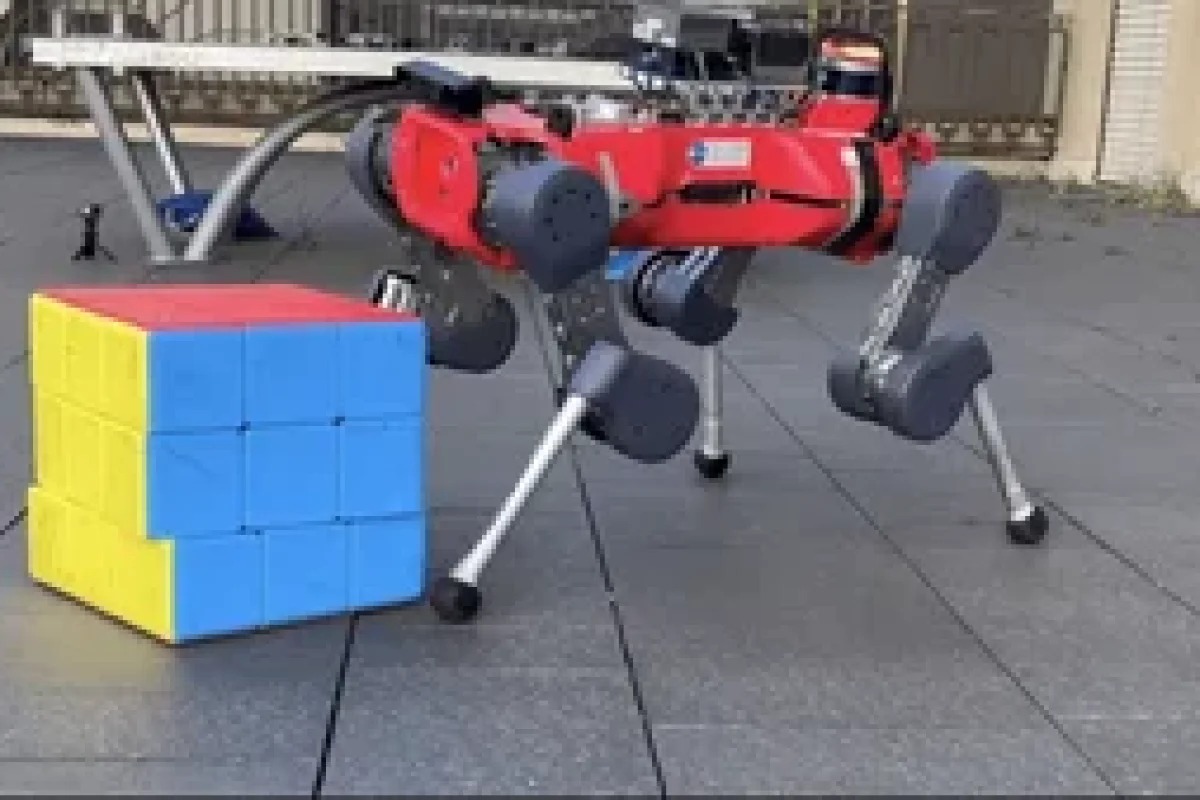
پژوهشگران رباتی چهارپا را آموزش دادهاند که بدون دست و تنها با پاهایش، مکعب روبیک را در کمتر از ۹ دقیقه حل میکند.
به گزارش تجارت نیوز، پژوهشگران دانشگاه صنعتی زوریخ، ربات چهارپای «انیمال دی» را آموزش دادهاند تا بدون استفاده از دست، یک مکعب روبیک بزرگ را تنها با پاهایش حل کند. این ربات با ترکیب بینایی ماشین، الگوریتمهای حل مکعب و یادگیری تقویتی، توانسته است ضمن حفظ تعادل، لایههای مکعب را بچرخاند و معما را به پایان برساند.
چالش حفظ تعادل هنگام چرخاندن مکعب
حل مکعب روبیک برای انسان عمدتاً به تشخیص رنگها، یافتن ترتیب درست حرکتها و اجرای دقیق آنها وابسته است؛ اما برای رباتی که دست ندارد، چرخاندن مکعب به یک مسئله پیچیده حرکتی تبدیل میشود. ربات باید همزمان روی پاهای باقیمانده تعادل خود را حفظ کند، یک پا را برای جابهجایی مکعب به کار بگیرد و نیروی لازم را بدون برهم زدن موقعیت سایر لایهها اعمال کند.
مکعب مورد استفاده در این آزمایش حدود ۴.۶ کیلوگرم وزن داشت. ربات باید هنگام چرخاندن هر لایه، از حرکت ناخواسته بخشهای دیگر جلوگیری میکرد و در صورت تغییر وضعیت مکعب بر اثر تماس پا، حرکتهای بعدی را اصلاح میکرد. کوچکترین خطا میتوانست ترتیب حرکتها را به هم بزند و ربات را مجبور به اصلاح یا شروع دوباره فرایند کند.
یادگیری حرکت بهجای اجرای دستورهای از پیش تعیینشده
تیم پژوهشی برای آموزش ربات از یادگیری تقویتی، شبیهسازی و روش «آموزش معلم ـ دانشآموز» استفاده کرد. در این روش، ربات بهجای آنکه صرفاً مجموعهای از دستورهای ثابت را برای حرکت پاهایش اجرا کند، الگوهای حرکتی لازم را از طریق تمرین و آزمونوخطا یاد میگیرد.
در کنار این آموزش حرکتی، الگوریتم کوچیِمبا ترتیب چرخشهای لازم برای حل مکعب را محاسبه میکند. سامانه بینایی ماشین نیز رنگهای مکعب را تشخیص میدهد و وضعیت آن را بررسی میکند تا ربات بداند در هر مرحله چه حرکتی لازم است و آیا حرکت قبلی نتیجه درستی داشته است یا نه.
به این ترتیب، دو توانایی متفاوت در کنار هم قرار میگیرند: الگوریتم مشخص میکند مکعب چگونه باید حل شود و سامانه کنترل حرکتی تلاش میکند این دستورها را با پاهای ربات اجرا کند.
سه موفقیت از سه تلاش
بر اساس اعلام تیم پژوهشی، ربات در هر سه تلاش آزمایشی توانست مکعب روبیک را بهطور کامل حل کند. هر بار انجام این فرایند بین ۸ تا ۹ دقیقه زمان برد و حدود ۳۰ حرکت رباتیکی برای تکمیل آن لازم بود.
اهمیت این دستاورد صرفاً در حل یک معمای رنگی نیست؛ بلکه نشان میدهد رباتهای چهارپا میتوانند از اندامهای حرکتی خود برای انجام کارهایی فراتر از راه رفتن استفاده کنند. این قابلیت که «دستکاری با پا» نامیده میشود، امکان استفاده از پاها برای گرفتن، چرخاندن یا جابهجایی اشیا را بررسی میکند.
از مکعب روبیک تا کاربردهای صنعتی
چنین قابلیتی میتواند در آینده برای رباتهایی مفید باشد که در محیطهای صنعتی، مناطق حادثهدیده یا مکانهای دشوار برای دسترسی انسان فعالیت میکنند. باز کردن درها، چرخاندن شیرهای صنعتی و کنار زدن موانع از جمله کارهایی هستند که ممکن است با استفاده از پاهای ربات انجام شوند.
اگر این توانایی در شرایط واقعی و متنوع نیز قابل اتکا باشد، میتوان رباتهایی ساخت که برای انجام برخی وظایف به ابزارهای تخصصی یا اندامهای اضافی نیاز نداشته باشند. چنین رویکردی میتواند طراحی رباتها را سادهتر کند و در برخی کاربردها هزینه و وزن تجهیزات را کاهش دهد.
با این حال، حل موفقیتآمیز مکعب روبیک بهتنهایی به معنای آمادگی این ربات برای انجام عملیات صنعتی نیست. عملکرد آن در محیطهای پیشبینینشده، کار با اشیای متفاوت و اجرای وظایف حساس، به آزمایشهای بیشتری نیاز دارد.
منبع: فارس
